01 · 获取完整统计
在指定场景、位置与 LOS 状态下生成两侧 GBSM,形成完整级联参考,并提取时延、角度及响应统计。
从发射端—目标、目标—接收端的完整级联统计出发,构造可复用的典型条件目标 CDL。关注紧凑性、时延与角度统计,以及指定阵列上的评价效果。
在指定场景、位置与 LOS 状态下生成两侧 GBSM,形成完整级联参考,并提取时延、角度及响应统计。
区分典型形状与尺度,确定少量簇时延、功率、方向和系数关联,形成可直接调用的目标表。
表固定后,使用新 LSP/SSP 参考比较条件统计与阵列响应。背景信道、目标散射和大尺度增益另行接入。
六类环境分别构建 LL、LN、NL、NN 四种有序状态;LN / NL 合称 MIXED 后对应 18 类配置。全部示例为 6 GHz,Rx 高度为 1.5 m。
| 环境 | Tx / 目标高度 | NN 典型 DS | 需要一起阅读的条件 |
|---|---|---|---|
| UAV—UMi | 10 / 200 m | 300.00 ns | 指定 DS;历史 NLOS 部分参数对应 Rel-17。 |
| UAV—UMa | 25 / 200 m | 100.46 ns | 典型 K、窄角度与频差范围分别说明。 |
| UAV—RMa | 35 / 200 m | 5.91 ns | 高 K 条件与散射统计分开评价。 |
| Ground—UMi | 10 / 1.5 m | 133.69 ns | 区分 TRP—目标和 UE—目标端点角色。 |
| Ground—UMa | 25 / 1.5 m | 466.70 ns | 第二段采用同 UMa 家族的研究扩展。 |
| Human—InH | 3 / 1.5 m | 51.52 ns | 按室内自身参考构表与检验。 |
顺序为 Tx—目标、目标—Rx。径数为实际目标径数,背景另计;同分量簇具有共同延迟、相等平均径功率。DS 数值为各表使用的典型尺度,不是场景唯一总体均值。
以下原图来自同一套 UAV—UMi、200 m、指定 NN 配置的研究审阅材料。主要独立比较使用表固定后的 64 个新 LSP/SSP 参考,位置设计保持不变。
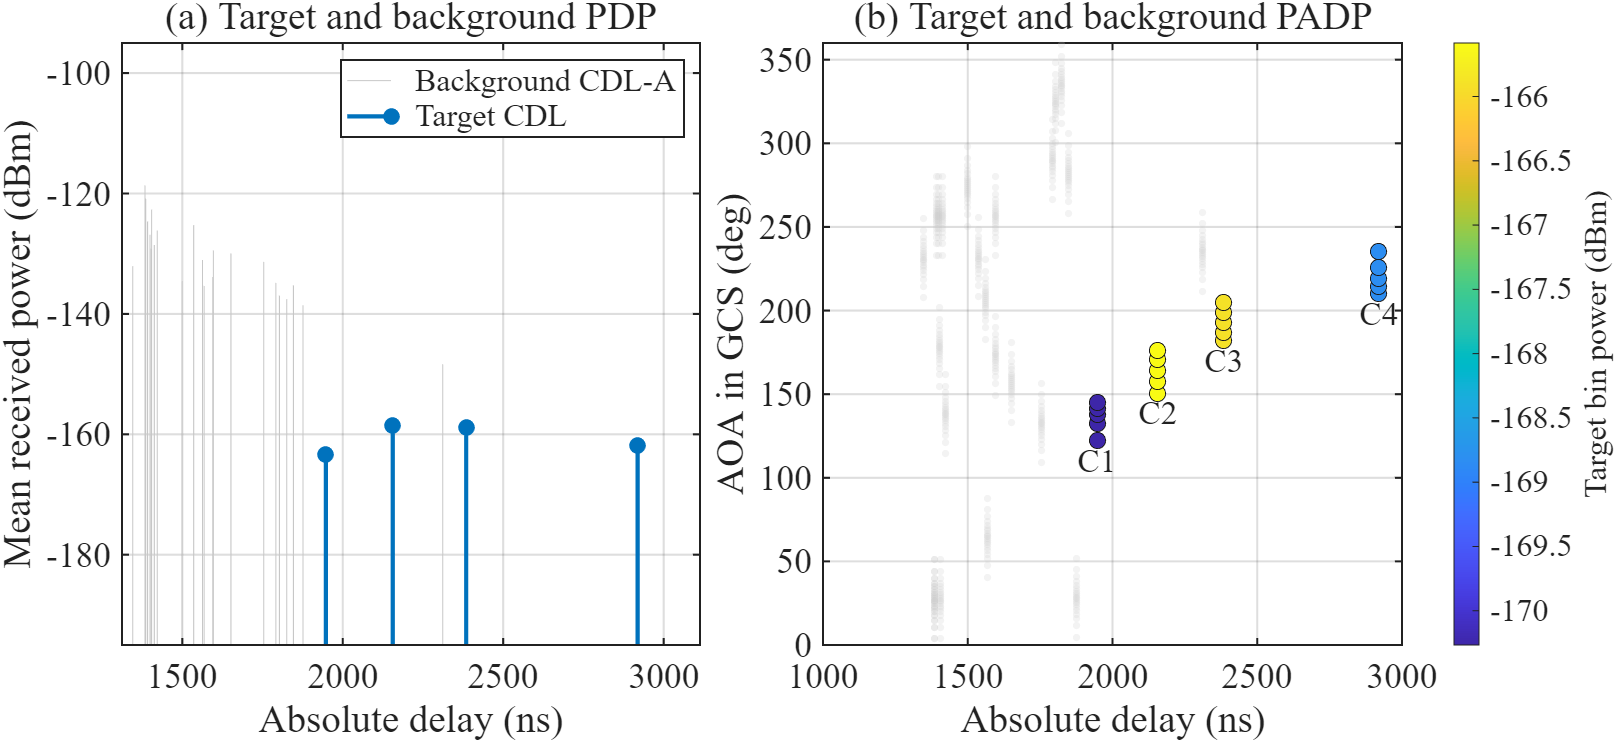
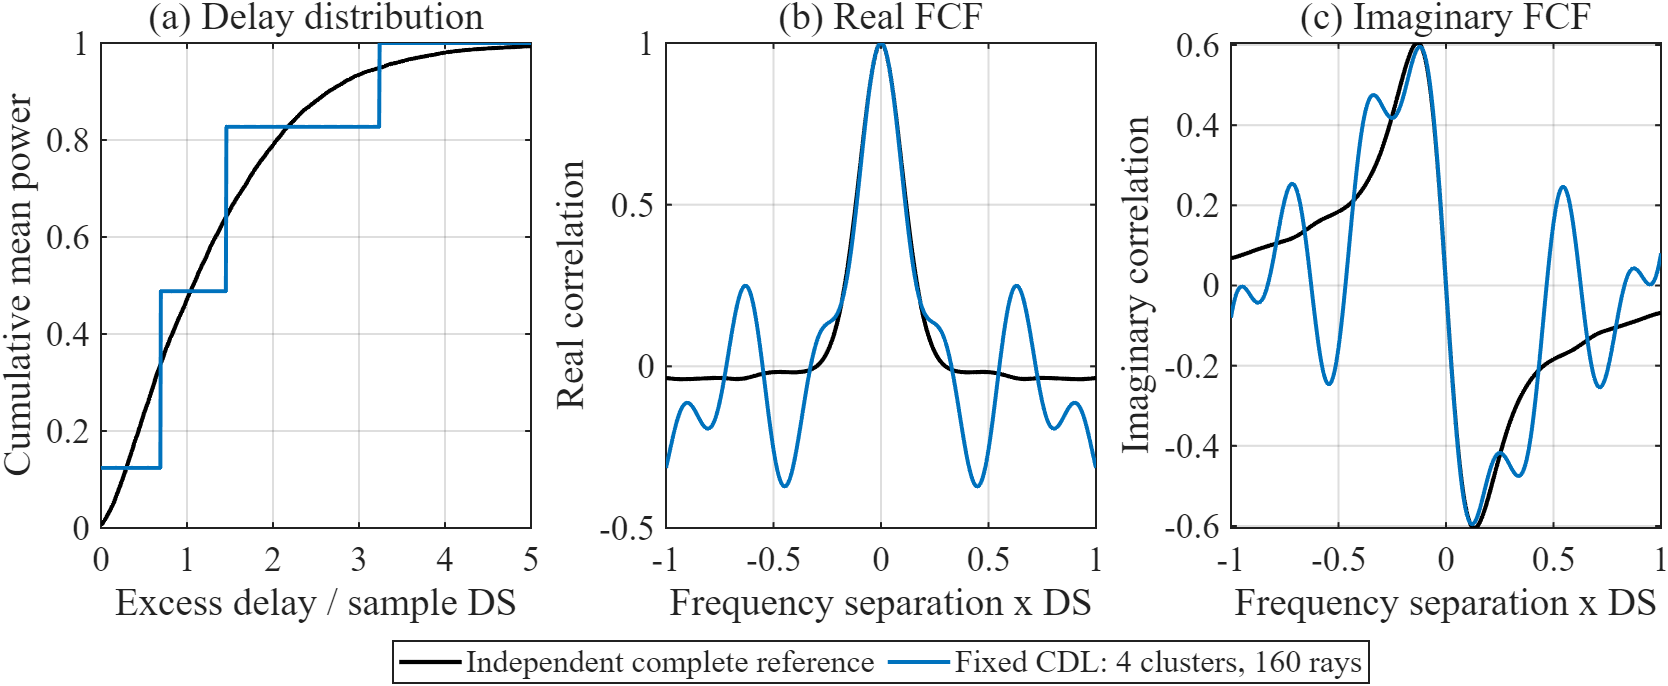
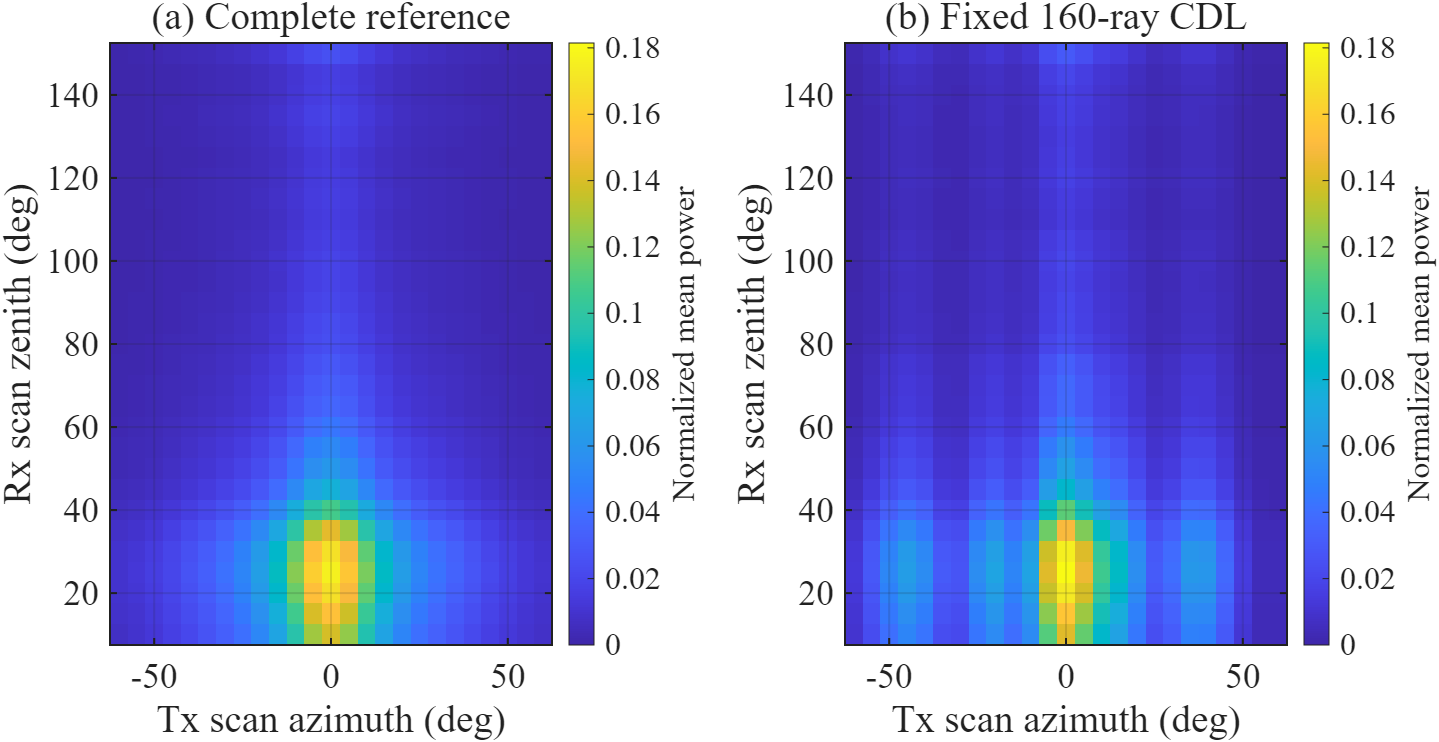
六环境 24 张候选表、18 类配置、原 MATLAB / Python 生成器及逐表范围已在研究工程中整理。中文论文审阅稿已形成。
本页选取研究概览、结构与代表结果,先帮助理解方法。完整参数包与审阅稿仍保留在本地,后续再整理正式的公开版本。
继续审视模型主张与基线价值;统一新版标准后的受控影响、新区域/频段/阵列推广与真实传播验证需要各自证据。
研究依据:2026-11-02 更新的项目研究总览与总控记录,结果核对至 2026-10-31。部分历史 UAV—UMi 参数与地面/室内参数的标准版本不同,本页没有将它们标为统一 V19.5.0 库。当前研究尚无新实测。